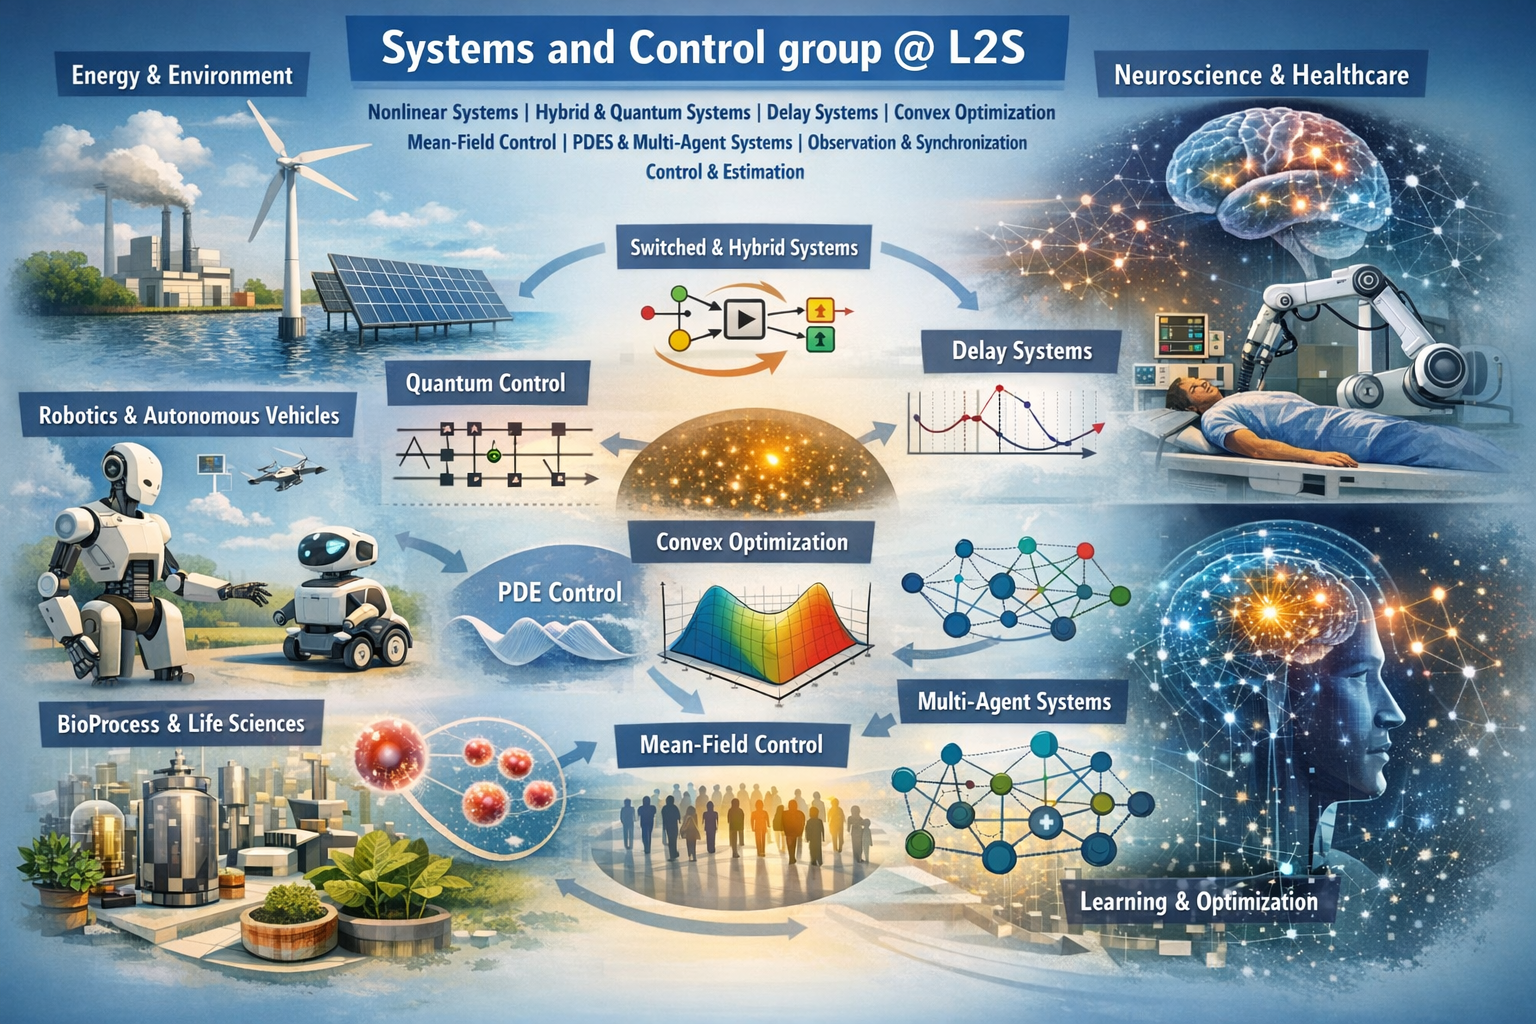
Le pôle Automatique et Systèmes rassemble plus 80 chercheurs et chercheuses dont les travaux portent sur la modélisation, l’analyse, l’optimisation, l’estimation et la commande des systèmes dynamiques, avec l’ambition de relever les défis scientifiques et technologiques liés aux systèmes complexes de demain.
Les recherches du pôle Automatique et Systèmes concernent aussi bien les aspects théoriques et méthodologiques que les applications concrètes de l’automatique. Ces activités sont largement menées dans le cadre de collaborations industrielles et internationales.
Axes de recherche
Approches non-linéaires et hybrides pour la commande et les systèmes (équipe COMEDY) Systèmes et contrôle non-linéaires; Systèmes à commutation et hybrides; Systèmes quantiques
Systèmes dynamiques interconnectés : contrôle et optimisation (équipe DISCO) Systèmes à retards; Optimisation convexe; Systèmes à champs moyens
Grands systèmes en interaction (équipe MODESTY) Systèmes EDP; Systèmes multi-agents; Observation et synchronisation
Approches basées sur l’optimisation et l’apprentissage pour la commande et l’estimation(équipe SYCOMORE) Commande et estimation sous contraintes; Optimisation et apprentissage pour l’automatique
Domaines d’applications
Energie et environnement
Systèmes autonomes, robotique, véhicules
Neurosciences et santé
Sciences du vivant et bioprocédés
Technologies quantiques
Intelligence artificielle
Les ÉQUIPES de recherche du pôle
Modélisation pour la commande des systèmes dynamiques (COMEDY)
L’équipe COMEDY s’intéresse à l’analyse des propriétés structurelles et à la commande de classes de systèmes dynamiques telles que les systèmes non linéaires, hybrides, quantiques ou décrits par des équations aux dérivées partielles. L’accent est donné principalement aux résultats fondamentaux, mais avec un lien fort avec les applications concernées. Parmi les domaines d’applications de ces développement méthodologiques figurent : l’analyse des systèmes neurophysiologiques, le contrôle actif des vibrations, l’ordonnancement en temps-réel, la commande de systèmes en réseau et la commande de systèmes quantiques.
Systèmes dynamiques interconnectés : contrôle et optimisation (DISCO)
Adoptant une approche basée modèle, l’objectif de l’équipe DISCO est de développer des méthodes de contrôle (optimal) pour des systèmes interconnectés, éventuellement de grande taille, dans le but ultime de produire des solutions implémentables et à faible charge de calcul (au sens modeste de privilégier les contrôleurs à faible complexité du point de vue de l’implémentation).
Modélisation, estimation et analyse des systèmes (MODESTY)
L’équipe MODESTY a pour prisme principal de recherche l’étude des grands systèmes en interaction. Ces systèmes sont qualifiés de grands soit en raison du nombre élevé de sous-systèmes qui les composent (tels que les systèmes multi-agents ou les systèmes non linéaires interconnectés) soit parce qu’ils représentent des dynamiques de dimension infinie (comme les équations aux dérivées partielles ou les systèmes à retards) potentiellement interconnectés en réseau.
Commande robuste et sous contraintes des systèmes complexes (SYCOMORE)
Les principaux axes de développements méthodologiques de l’équipe SYCOMORE couvrent un large spectre d’approches théoriques allant de la modélisation et de l’estimation (en particulier robuste) à la commande des systèmes complexes incertains sous contraintes et aux outils de diagnostic et reconfiguration de ces systèmes. Pour cela, les lois de commande (prédictive, robuste, non linéaire, etc.) élaborées font appel à des techniques d’optimisation fondées sur des heuristiques spécifiques. Elles s’orientent également vers des structures distribuées/décentralisées adaptées à la maitrise des systèmes cyber-physiques.